-
البريد الإلكتروني
info@auniontech.com
-
الهاتف
15601689581
-
العنوان
شنغهاي كسوهوي منطقة هونغمي الطريق ، 2007 ، بناء 6 ، الطابق الثالث
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
مقدمة موجزة من آلة الرؤية تكنولوجيا التصوير ثلاثي الأبعاد
التاريخ:2025-10-17اقرأ:0
مقدمة موجزة من آلة الرؤية تكنولوجيا التصوير ثلاثي الأبعاد
نظرة عامة على تكنولوجيا التصوير ثلاثي الأبعاد
التصوير ثلاثي الأبعاد هو إضافة عمق المعلومات على أساس التقليدية 2D التصوير ، وبالتالي يمكن أن تكون مختصة في تحديد المواقع ، وتحديد المهام والكشف عن دقة أعلى .
حسب طريقة الحصول على البيانات ، يمكن تقسيمها إلى نوعين : الاتصال وعدم الاتصال . نوع الاتصال يمكن تقسيمها إلى نوعين حسب ما إذا كان هناك ضرر أو لا . عدم الاتصال نوع يمكن تقسيمها إلى انتقال نوع و نوع الانعكاس حسب طريقة استخدام إشارة . انعكاس يمكن تقسيمها إلى نوعين : البصرية وغير البصرية . حسب ما إذا كان أو لم يكن هناك حاجة إلى مصدر الضوء الاصطناعي البصرية يمكن تقسيمها إلى نوعين رئيسيين : نشط والسلبي . التصوير البصري السلبي يعتمد فقط على المعلومات التي تلقتها الكاميرا من الإشعاع الضوئي المتولد من المشهد المستهدف ، والتي تقاس قيمة رمادية من بكسل في صورة ثنائية الأبعاد .
الرؤية السلبية غالبا ما تستخدم في التصوير ثلاثي الأبعاد في ظل ظروف معينة ، مثل حوض المشهد المستهدف مع مجموعة ديناميكية صغيرة من الإشعاع و لا انسداد ، المشهد سطح أملس ، والملمس أو الخصائص الهندسية واضحة ، من السهل العثور على نقطة المباراة من خلال ستيريو مطابقة . نشط stereovision يستخدم ضوء التحوير ( على سبيل المثال ، ترميز ضوء منظم ، ليزر التحوير ، وما إلى ذلك ) إلى تسليط الضوء على المشهد المستهدف ، يحمل على الترميز مارك إلى نقطة على سطح المشهد المستهدف ، ثم يحمل على فك للحصول على صورة المشهد ، من أجل الحصول على مطابقة نقطة بين الصور بشكل موثوق ، ثم يحل المشهد ثلاثي الأبعاد المعلومات من خلال طريقة المثلث . ستيريو الرؤية النشطة لديها مزايا قوية المضادة للتشويش ، وانخفاض الاحتياجات البيئية ( على سبيل المثال ، من خلال تصفية الفرقة للقضاء على الضوء المحيط التدخل ) ، عالية الدقة قياس ثلاثي الأبعاد ، التكرار ، والموثوقية العالية ، العيب هو بنية معقدة من المشهد من السهل أن تنتج انسداد . وفقا لمبدأ التصوير يمكن تقسيمها إلى مزيد من التفاصيل ، على النحو المبين أدناه :

بسبب الحاجة إلى استخدام المسبار أو المسبار على التحرك جنبا إلى جنب مع سطح قياس الجسم ، الاتصال نوع محدودة الحجم ، ويمكن بسهولة خدش قياس الجسم ، ودقة هو أيضا الفقراء . مثل تنسيق آلة قياس ( ل أ ج ب ) هو قياس المعلومات ثلاثية الأبعاد من خلال التحقيق و نقاط منفصلة على سطح الكائن . في الوقت الحاضر ، التصوير ثلاثي الأبعاد تعتمد أساسا على مبدأ عدم الاتصال البصرية ، والتي هي أكثر أمانا وأكثر كفاءة وأكثر دقة . مثال بديهية هو أنه لا يوجد حل فعال من حيث التكلفة لقياس العمق من قبل عمال الطرق باستخدام قضبان معدنية مثل المسطرة في صيانة الطرق في الحفر ، ولكن هذه العملية قد تغيرت مع تطبيق تكنولوجيا التصوير الضوئي ثلاثي الأبعاد .
هذه الورقة أساسا على مناقشة تقنيات التصوير ثلاثي الأبعاد الرئيسية في مجال آلة الرؤية ، بما في ذلك وقت الطيران ، ضوء منظم ، ليزر التثليث ، مجهر ستيريو الرؤية و مجال تكنولوجيا التصوير الضوئي . وأخيرا ، تطبيق المشهد ودقة المقارنة بين ملليمتر موجة الرادار و ليدار و كل نظام التصوير ثلاثي الأبعاد هي عرض .
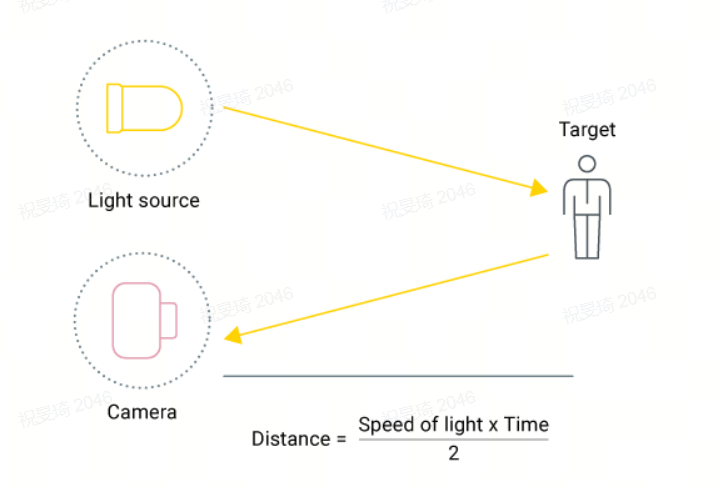
طريقة وقت الرحلة
وقت الرحلة ( TOF ) يستخدم الصمام الثنائي الباعث للضوء ( LED ) أو ليزر ديود ( دينار ) تنبعث منها إشارة الأشعة تحت الحمراء ، وقياس المسافة بين أجهزة الاستشعار قياس الجسم حسب فرق التوقيت بين إشارة الإرسال والعودة . توف الكاميرا بنشاط ينير الكائن باستخدام التضمين مصدر الضوء ( مثل الليزر ) ، ثم يلتقط الضوء المنعكس من أجهزة الاستشعار التي تراعي الطول الموجي ليزر لقياس المسافة . جهاز استشعار يقيس تأخير الوقت∆ر بين الضوء المنبعث من الكاميرا الشعر و الضوء المنبعث من الكاميرا . ولذلك ، يمكن تقدير المسافة إلى عمق = ج Δ ر / 2 ، حيث ج يمثل سرعة الضوء . هذه العملية هي مماثلة إلى الموجات فوق الصوتية التي تقيس المسافة عن طريق الصوت بدلا من الضوء ، والرادار يقيس المسافة عن طريق موجات الراديو . بالمقارنة مع الموجات فوق الصوتية ، وقت الرحلة ( TOF ) الكاميرا يمكن أن تولد بسرعة عالية الدقة خريطة العمق ( القرار المكانية يساوي RGB الكاميرا ) مع دقة عالية ، ويمكن أن تغطي مجموعة أكبر - بعد كل شيء ، سرعة الضوء أكبر بكثير من سرعة الصوت . على الرغم من أن الكشف عن مدى الرادار هو أبعد من ذلك ، وقت الرحلة ( TOF ) هو أكثر دقة من القرار .
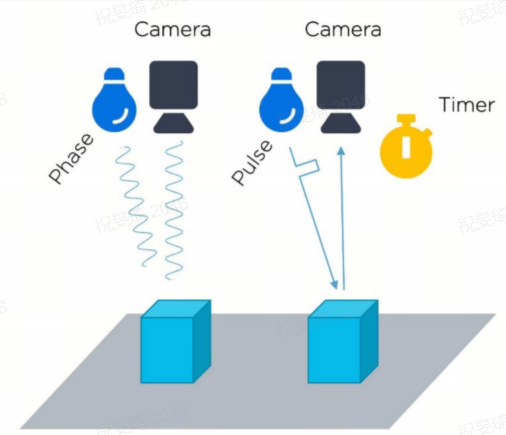
هناك العديد من الطرق لقياس ∆ ر في الوقت الحاضر ، من بينها اثنين من الأساليب الأكثر شيوعا هي موجة مستمرة ( CW ) طريقة نبض الأسلوب . موجة مستمرة ( CW ) الأسلوب ، وتسمى أحيانا وقت الطيران غير المباشرة ( إيتوف ) ، يقيس مرحلة التحول بين إرسال واستقبال نبضات ضوئية . نبض الأسلوب ، الذي يسمى أحيانا وقت الطيران المباشر ( DTOF ) ، يقيس الوقت المنقضي بين النبضات المرسلة والمتلقية النبضات الضوئية . هذا الأسلوب هو أساسا مماثلة لتلك التي من أجهزة الاستشعار ليزر ثلاثية الأبعاد ، إلا أن أجهزة الاستشعار ليزر ثلاثية الأبعاد يتم مسحها ضوئيا من نقطة إلى نقطة ، في حين أن توف الكاميرا يحصل على عمق المعلومات من الصورة بأكملها في نفس الوقت . وتجدر الإشارة إلى أن الغالبية العظمى من CW TOF النظم التي تم تنفيذها حاليا في السوق استخدام أجهزة الاستشعار CMOS ، نابض TOF نظم استخدام أجهزة الاستشعار غير المكمل ( وخاصة اتفاقية مكافحة التصحر ) . واحدة من مزايا استخدام الأسلحة الكيميائية إيتوف صورة الاستشعار هو أنها يمكن أن تنتج على نطاق واسع على أساس البنية التحتية أشباه الموصلات التقليدية ، ويمكن تحقيق عالية الكثافة بكسل قصيرة المدى التصوير بتكلفة اقتصادية . اختيار إيتوف أو DTOF عمق نظام التصوير يعتمد في نهاية المطاف على متطلبات التطبيق والبيئة . إيتوف هو مناسبة قصيرة المدى التصوير ( 0.5 متر ، 5 متر و 10 متر ) التي تتطلب ارتفاع القرار المكانية . dtof هو أكثر ملاءمة لمسافات طويلة التصوير مع انخفاض القرار المكانية . الذكاء الاصطناعي ( منظمة العفو الدولية ) و تصميم النظام البصري جعل الحدود بين إيتوف و DTOF أقل وضوحا . في نظام ذكي حافة قادرة على تصور البيئة ، إيتوف و dtof مجسات متكاملة مع RGB صورة استشعار بالقصور الذاتي ، وتحسين الأداء والقضاء على القطع الأثرية مع مساعدة من منظمة العفو الدولية .
مثل الماوس يغير التفاعل بين أجهزة الكمبيوتر ، تكنولوجيا الشاشات التي تعمل باللمس يعزز انتشار الهواتف الذكية وأجهزة الكمبيوتر اللوحي ، وقت الطيران ( TOF ) التكنولوجيا هو مساعدة غير الاتصال 3D التفاعل . وقت الرحلة ( TOF ) التكنولوجيا لديها تأثير مماثل في تعزيز التنمية الصناعية 4.0 . من رؤية آلة الصناعية المستخدمة في اختبار الجودة ، إلى حجم الكشف عن إدارة الأصول ، إلى تعزيز تكنولوجيا الملاحة المستقلة ( معدات ) الإنتاج ، والصناعة التحويلية قد بدأت في استخدام هذه التكنولوجيات الاستشعار عن بعد ، والانتقال تدريجيا إلى نظم عالية الدقة التي تناسب البيئات الصناعية القاسية . في الوقت الحاضر ، هناك العديد من التطبيقات من وقت الرحلة ( TOF ) التكنولوجيا ، من سلامة قمرة القيادة في السيارة إلى المنزل المعدات الرياضية ، 3D التعاون عن بعد مع الألعاب والصور . حتى أنها يمكن أن تستخدم على نطاق واسع في مستودع ، برميل ، خزان كبير . . . . . . . واحدة من التطبيقات في المستقبل من وقت الرحلة ( TOF ) التكنولوجيا هو تكملة الرادار ليدار وغيرها من أجهزة الاستشعار في عمق القيادة التلقائية للسيارات .
في الوقت الحاضر ، على مستوى المستهلك TOF عمق الكاميرات هي أساسا : مايكروسوفت kinect 2 ، ميسا sr4000 ، جوجل المشروع تانجو يستخدم PMD التكنولوجيا TOF عمق الكاميرا ، وهلم جرا . هذه المنتجات قد استخدمت على نطاق واسع في التعرف على الجسم ، لفتة الاعتراف ، والنمذجة البيئية ، وما إلى ذلك معظم المنتجات هي مايكروسوفت kinect 2 .
TOF التصوير يمكن استخدامها للحصول على صورة ثلاثية الأبعاد مع عرض كبير ، لمسافات طويلة ، منخفضة الدقة ومنخفضة التكلفة ، ويتميز بسرعة الكشف عن مجموعة كبيرة من مجال الرؤية ، مسافة طويلة من العمل ، وانخفاض الأسعار ، ولكن دقة منخفضة ، من السهل أن تكون منزعجة من الضوء المحيط . دقة التصوير من وقت الرحلة سوف تتأثر على نحو سلس الأجسام ( التي تعكس الضوء في اتجاهات مختلفة ) أو الكائنات مع زاوية ( التي تعكس عدة مرات ) .
مثل الكاميرات العادية ، الجبهة نهاية توف الكاميرا رقاقة يتطلب عدسة لجمع الضوء . على عكس العدسات البصرية العادية ، ومع ذلك ، هناك حاجة إلى ممر الموجة مرشح لضمان أن الضوء فقط مع نفس الطول الموجي مصدر الضوء المشع يمكن أن تدخل .
ميزة TOF : وقت الرحلة يمكن أن تعمل بشكل طبيعي في حالة عدم وجود ضوء المحيطة جي الطرفية بسبب استخدام مصدر الضوء النشط للإشعاع قياس الكائن . بالمقارنة مع كاميرا ستيريو أو نظام قياس المثلث ، توف الكاميرا لديها مزايا الحجم الصغير ، خفيفة الوزن ، لا تختلف كثيرا عن حجم الكاميرا العادية ، لذلك هو مناسبة لأنّ مناسبة لأنّ بعض الحالات التي تحتاج إلى كاميرا صغيرة الحجم وخفيفة الوزن . مبدأ وقت الرحلة خوارزمية بسيطة نسبيا ، حتى توف الكاميرا يمكن حساب عمق المعلومات بسرعة في الوقت الحقيقي ، تصل إلى عشرات من 100fps . . . . . . . ومع ذلك ، فإن العلاقة المعقدة الخوارزمية المستخدمة في مجهر ستيريو الكاميرا . حساب عمق TOF لا يتأثر مستوى الرمادي و ميزة سطح الكائن ، ويمكن الكشف عن ثلاثي الأبعاد بدقة . ومع ذلك ، مجهر ستيريو الكاميرا يحتاج إلى تغيير خصائص جيدة ، وإلا فإنه لا يمكن حساب العمق . بسبب سرعة الضوء عالية جدا ، TOF الكاميرا تحتاج إلى تصميم معقدة لتحقيق الكشف عن إشارة ذهابا وإيابا فرق التوقيت ، مما يجعل من الصعب نسبيا ، دقة حساب عمق الكاميرا TOF لا تتغير مع المسافة ، ويمكن أن تكون مستقرة في مستوى سم في كامل نطاق القياس ، والتي هي مفيدة جدا في بعض التطبيقات على نطاق واسع الحركة . مقارنة مع ضوء منظم الكاميرا ، دقة أعلى من 10 متر و 10 متر في مجموعة من 10 متر . ميزة واضحة من توف الكاميرا هو أن مسافة العمل واسعة نسبيا ، يمكن أن تغطي مجموعة من 0.5 متر إلى 10 متر ، بعض المشاهد التي تتطلب دقة منخفضة تصل إلى عدة مئات من الأمتار . منظم ضوء الكاميرا فقط 2 إلى 3 أمتار ، ولكن دقة أعلى . حتى على الرغم من أن توف الكاميرا يمكن أن تعمل على مسافة قصيرة ، فإنه ليس خيارا جيدا عند بعض الدقة المطلوبة .
توف عمق الكاميرا يتطلب دقة عالية في قياس الوقت ، نبض يجب أن تنتقل في وقت قصير جدا ( بيكو ثانية ) حتى لو كان أعلى دقة المكونات الإلكترونية المستخدمة ، فإنه من الصعب تحقيق دقة ملليمتر . ولذلك ، في مجال قياس المسافة القصيرة ، لا سيما في نطاق 1M ، دقة TOF عمق الكاميرا لا تزال لديها فجوة كبيرة بالمقارنة مع غيرها من عمق الكاميرا ، مما يحد من تطبيقها في مجال دقة عالية من مسافة قريبة . توف الكاميرا لديها بعض المزايا على المدى الطويل ، ولكن مكلفة نسبيا و لا لون المعلومات .
دقة TOF الكاميرا يعتمد إلى حد كبير على المسافة ، ويعتقد عموما أن تكون قادرة على تقدير 1 ٪ من مسافة التصوير ، حتى إذا كان الكائن هو 5 أمتار ، TOF الكاميرا يمكن أن تصل إلى 5 سم من الدقة . دقة مجهر ستيريو الكاميرا حوالي 5-10 ٪ من مسافة التصوير ، وهيكل ضوء الكاميرا هو أعلى دقة ، يمكن أن تصل إلى 1 ملم .

تمديد : هل الرادار البصري تنتمي إلى نوع وقت الطيران
الرادار الضوئي ( ليدار ) ، المعروف أيضا باسم وقت الطيران الماسح الضوئي ليزر ( TOF ) أو في بعض الأحيان ( ليدار ليدار ) ، يقيس المسافة من الجسم عن طريق إرسال نبضات الليزر في زوايا متعددة في البيئة المحيطة . وبالإضافة إلى ذلك ، رادار بصري يمكن أيضا قياس كثافة الضوء المنعكس من أجل إظهار المزيد من التفاصيل من قياس الجسم على خريطة العمق . وبالإضافة إلى ذلك ، 3D TOF يمكن أيضا أن ينظر إليها على أنها غير الماسح الضوئي ليدار التكنولوجيا .
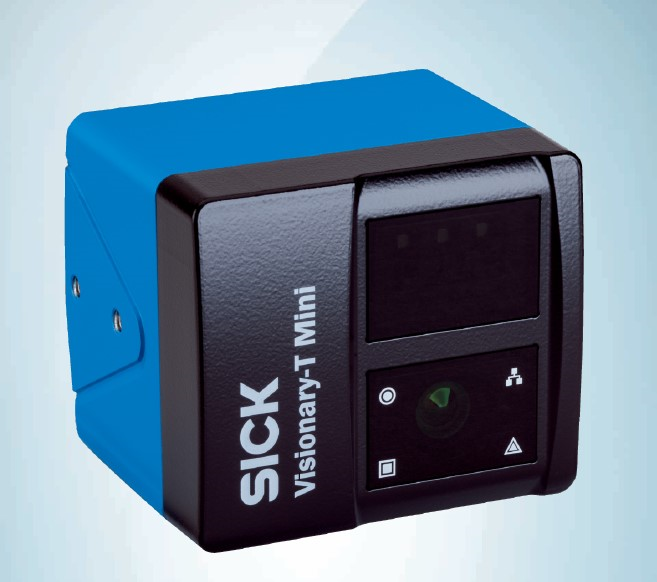
مريضرؤية-تي مينيكاميرا
مع 3D وقت الرحلة ( TOF ) التكنولوجيا ، سيك Visionary-T ميني كاميرا 3D يمكن تحقيق ضغط شل ممتازة جودة البيانات الآلي تطبيق تكنولوجيا الروبوت ، عربة النقل والخدمات اللوجستية لا يمكن فصلها عن دقة وموثوق بها 2D و 3D تتراوح البيانات . وعلاوة على ذلك ، حتى لو كانت مساحة التثبيت صغيرة ، نظام الرؤية يجب أن تكون متكاملة بسهولة في تصميم الجهاز . سيك Visionary-T ميني كاميرا ثلاثية الأبعاد مجموعة من المنتجات يجمع بين الأداء العالي مع التصميم الهيكلي المضغوط وارتفاع فعالية التكلفة . وبالإضافة إلى ذلك ، يمكن أن توفر أجهزة الاستشعار 3D رؤية مفصلة 2D و 3D خريطة مبعثر مع ارتفاع كثافة بكسل لتحليل البيانات . طريقة التشغيل الآلي يمكن تبسيط آلة التكامل ، وضمان عملية أكثر بساطة .
حول منظمة العفو الدولية هاو
هاو منظمة العفو الدولية الذكية هي ألمانيا سيك في الصين في مجال الرؤية 3D وكلاء المهنية .
هاو منظمة العفو الدولية الذكية تركز على توفير رؤية ثلاثية الأبعاد آلة الحل الشامل ، وتعزيز مستوى التصنيع الصينية الذكية ورفع مستوى الصناعة !
في الوقت الحاضر ، لدينا مجموعة من جودة عالية 3D آلة الرؤية تطبيق خوارزمية البحث والتطوير المهندسين والمهندسين ، مع رؤية كاملة آلة تقييم المشروع والقدرة على تطوير خوارزمية الأساسية القدرة . لدينا آلة 3D الرؤية حل متكامل في البطارية ، صناعة السيارات ، والالكترونيات الاستهلاكية ، الأجهزة المنزلية الكهربائية البيضاء ، والسكك الحديدية وغيرها من مجالات التنفيذ الناجح ، وتراكمت لديها ثروة من آلة 3D الرؤية تطبيق المشروع وتطوير البرمجيات الخبرة !
هاو منظمة العفو الدولية المنتجات الرئيسية : 3D آلة الرؤية حل متكامل ، بما في ذلك هيكل ضوء 3D كاميرا ، كاميرا ليزر خط المسح الضوئي ، سيك 3D خط ليزر الاستشعار كفاف ، TOF الكاميرا ، عالية الدقة 3D نظام القياس ، نظام التوجيه البصري لتحديد المواقع ، المختلين الاستيلاء على النظام ، وما إلى ذلك ، يمكن تحقيق التسطيح ، فرق الارتفاع ، وقياس الموقف ، مقعرة محدبة عيب الكشف ، الكشف عن المسار ، دليل البصرية الروبوت طحن ، دليل البصرية الروبوت لتحديد المواقع العامة الشغل المختلين الاستيلاء على وظائف .