-
البريد الإلكتروني
info@auniontech.com
-
الهاتف
15601689581
-
العنوان
شنغهاي كسوهوي منطقة هونغمي الطريق ، 2007 ، بناء 6 ، الطابق الثالث
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
مقدمة موجزة من آلة الرؤية تكنولوجيا التصوير ثلاثي الأبعاد ( 2 )
التاريخ:2025-12-02اقرأ:0
مقدمة موجزة من آلة الرؤية تكنولوجيا التصوير ثلاثي الأبعاد ( 2 )
ضوء منظم
ضوء منظم ( DLP ) يستخدم ليزر ديود ( دينار ) أو مصدر الضوء الرقمي المعالج ( DLP ) المشروع مسبقا نمط مع هيكل خاص ( على سبيل المثال ، منفصلة بقعة ضوء ، ضوء الشريط ، ضوء منظم الترميز ، وما إلى ذلك ) على قياس الجسم ، ثم استخدام كاميرا أخرى لمراقبة نمط التشويه ينعكس من خلال ارتفاع مختلفة من الجسم ، إذا كان سطح قياس الجسم هو طائرة ، ثم لاحظ نمط التشويه لا يحدث إلا على مسافة قريبة من عرض الهيكل . ومع ذلك ، إذا كان سطح الكائن هو غير متكافئ ، وارتفاع منخفض ، ثم لاحظ ضوء منظم نمط يمكن أن تتغير مع ارتفاع الكائن إلى درجة مختلفة من التشوه .
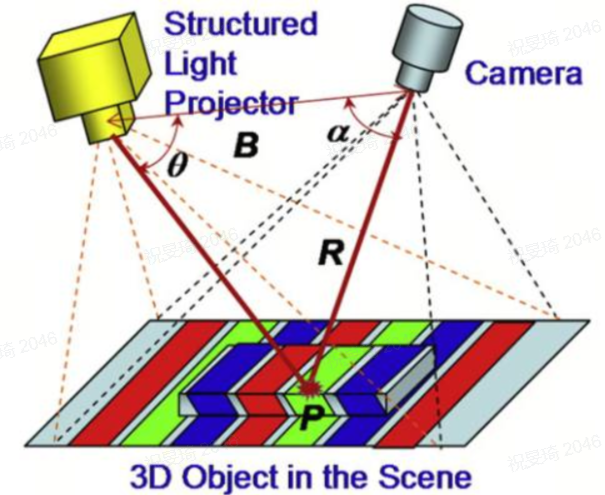
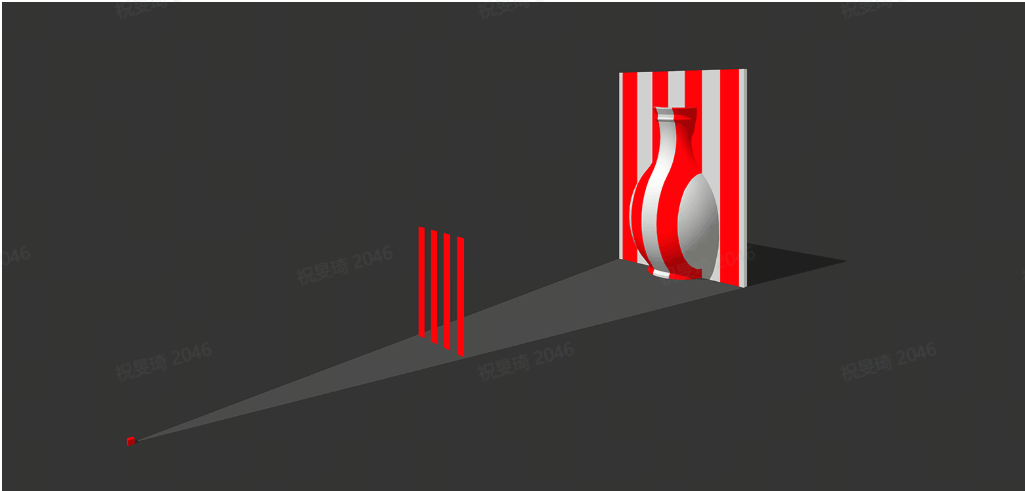
ضوء منظم التصوير عموما تنقسم إلى ثلاث خطوات ( هامش الإسقاط التكنولوجيا على سبيل المثال ) :
第1خطوة , شريط إنتاج :جيبي هامش تتولد من خلال برمجة الكمبيوتر ، جيبي هامش المتوقع على قياس الجسم من خلال جهاز الإسقاط ، والانحناء درجة هامش التضمين من قبل كائن يتم تصويرها من قبل كاميرا اتفاقية مكافحة التصحر ، والانحناء هامش حول الحصول على المرحلة ، ثم مرحلة يتم تحويلها إلى ارتفاع الحقل بأكمله . أربع خطوات phase-shift الطريقة المستخدمة هنا ، حتى أربعة فرق الطور بي / 2 هامش يتم إنشاؤها . ثم أربعة هامش المتوقع على قياس الجسم ( قناع ) في اقتسام الوقت للحصول على الصورة التالية على اليسار ( طبعا أربعة ) ، في حين أن أربعة هامش إشارة الطائرة ( غير منظم ، نفس أربعة ) .
الخطوة 2 ، مرحلة الانتعاش :تعديل المرحلة التي تم الحصول عليها من أربع صور من تعديل هامش المرحلة التي تم الحصول عليها هنا هو اقتطاع المرحلة ، لأن النتائج التي تم الحصول عليها من أربع خطوات مرحلة التحول الخوارزمية التي تم الحصول عليها عن طريق حساب arctangular وظيفة ، وبالتالي يقتصر على [ بي ] ، وهذا هو ، في كل مرة قيمة تتجاوز هذا النطاق ، وسوف تبدأ من جديد .
الخطوة 3 ، 3D التعمير :فرق الطور يمثل ارتفاع المعلومات من قياس الجسم بالنسبة إلى السطح المرجعي ، ثم يستبدل المرحلة والارتفاع تحويل الصيغة ( حيث يتم معايرة المعلمات المقابلة ) للحصول على صورة ثلاثية الأبعاد ، 3D التعمير يعتمد بشكل كبير على دعم الخوارزمية ، الخوارزمية التي تحتاج إلى عملية بناء الجسم معقدة جدا .
ضوء منظم تكنولوجيا التصوير ثلاثي الأبعاد هو الطريقة الرئيسية الروبوت 3D التصور البصري في الوقت الحاضر . ضوء منظم نظام التصوير يتكون من عدد من أجهزة العرض والكاميرات ، التي يشيع استخدامها في شكل منظم : واحد عرض كاميرا واحدة ، واحدة عرض كاميرا مزدوجة ، واحدة متعددة عرض الكاميرا ، كاميرا واحدة ، مزدوجة واحدة متعددة عرض الكاميرا .
ضوء منظم و مجهر ستيريو الرؤية كلها على أساس مبدأ التثليث ، والتي تتطلب مسافة معينة بين الكاميرا و جهاز عرض الشفافيات أو بين اثنين من الكاميرات في مجهر الرؤية ، و زاوية معينة ( عادة أكثر من 15 درجة ) يمكن قياسها .
رؤية ثلاثية الأبعاد نظام التوجيه على أساس هيكل ضوء كائن ثلاثي الأبعاد تكنولوجيا التعرف على الروبوت يمكن أن تحمل على مواقف التعريب والاستيلاء على أجزاء متناثرة مكدسة في عمق كبير قياس المدى . بالمقارنة مع التقليدية 2D البصرية لتحديد المواقع ، يمكن فقط تحديد عمق ثابت أجزاء ، ويمكن فقط الحصول على معلومات الموقع من جزء من درجات الحرية . فائدة نموذج يمكن أن توفر حلول فعالة الأتمتة الصناعية مشاكل آلة أداة التحميل والتفريغ ، أجزاء الفرز ، التراص ، الخ .
ضوء منظم التكنولوجيا لديها بعض أوجه التشابه مع الليزر التثليث ، ولكن النظام هو أكثر تعقيدا من الحصول على مزيد من المعلومات ، يمكن أن تولد المزيد من التفاصيل من سحابة نقطة . ضوء منظم الكاميرا هو أكثر ملاءمة المشهد حيث الكائن هو قياس ثابتة ، ليزر مثلث الكاميرا هو أكثر مناسبة لأنّ حالة الكائن هو قياس الحركة ، ولا سيما الحزام الناقل أو خط نقل . في ضوء البيئة المعقدة أو أشعة الشمس المباشرة في المشهد ، ليزر عالية الطاقة كاميرا ثلاثية لديها مزايا أكثر من ذلك ، من خلال إسقاط ضوء الليزر الطول الموجي الضيق جدا ، وأجهزة الاستشعار صورة يمكن تصفية الضوء المحيط التدخل من خلال تصفية ضيقة النطاق . معظم الكاميرات الخفيفة منظم استخدام مصدر الضوء LED ، وليس هناك خطر على السلامة . الكاميرات الثلاثية تستخدم الليزر ، والتي يمكن أن تكون خطرة على العين . من أجل تطبيق submicron المشهد ، منظم ضوء الكاميرا لديه ميزة ، ليزر مثلث الكاميرا لا يمكن تحقيق دقة submicron بسبب وجود ليزر الرقطة . منظم ضوء الكاميرا يمكن الانتهاء من التصوير ثلاثي الأبعاد في وقت واحد مع كامل مجال الرؤية ، بدلا من الحصول على معلومات عن عمق المقطع العرضي قياس الكائن في وقت واحد مثل الليزر مثلث الكاميرا . في الممارسة العملية ، منظم ضوء الكاميرا هو إسقاط الضوء الأبيض أو الأزرق مع هيكل خاص على الكائن الذي يتم قياسه بدقة معايرة . عندما ضوء منظم المشع على سطح الكائن ، هيكل ضوء التغييرات مع ارتفاع سطح الكائن و انحناء . على سبيل المثال ، مع هامش ضوء منظم ، هامش يصبح أكثر سمكا أو أرق على سطح الكائن ، مما يعني أن المسافة بين نقاط أخذ العينات في هذه الأماكن و الكاميرا هي قريبة أو بعيدة نسبيا . بعض أجهزة العرض من منظم ضوء الكاميرات يمكن الحصول على معلومات عن الملمس واللون من الكائنات التي يجري اختبارها .
هاو منظمة العفو الدولية ذكي وكيل zivid هيكل ضوء الكاميرا باستخدام جهاز عرض واحد تصميم كاميرا واحدة ، مع أحدث مجهر ستيريو الرؤية مماثلة ، ولكن أقل من كاميرا واحدة . ميزة النقاط التي يمكن التعرف عليها بسهولة إضافة إلى قياس الهدف بشكل مصطنع عن طريق الإسقاط النشطة منظم مصدر الضوء . لأن الهيكل هو معروف مسبقا و ليست عشوائية ، ميزة استخراج أقل من الحساب ، وفي الوقت نفسه تجنب حساب الارتباط . هيكل ضوء كاميرا واحدة مع جهاز عرض واحد ، مثل أحدث مجهر ستيريو كاميرا الرؤية ، تواجه أيضا مشكلة كتلة متوسط القرار والدقة . من أجل التغلب على هذه المشاكل ، zivid منظم ضوء الكاميرا عرض منظم ضوء مع كل من المجال الزمني والفضائي الترميز . ومع ذلك ، فإن هيكل ضوء الكاميرا ، مثل الليزر مثلث الكاميرا ، لا يزال يمكن أن يؤدي إلى فقدان البيانات والكشف عن الأخطاء في المرآة ، داكن اللون أو امتصاص عالية من الكائنات . هنا هو نقطة قليلة مقارنة بين zivid منظم ضوء الكاميرا مجهر ستيريو الكاميرا :
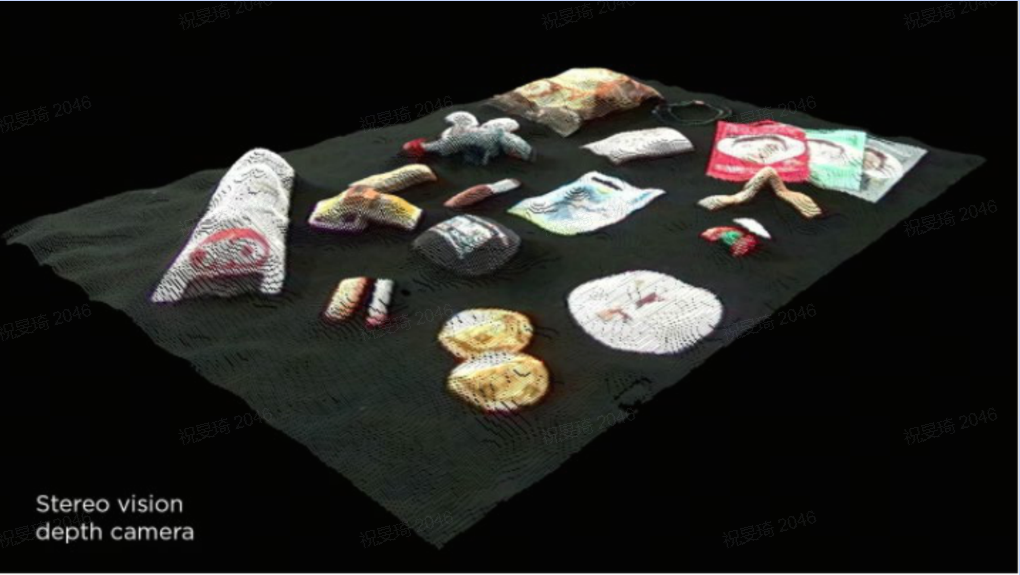
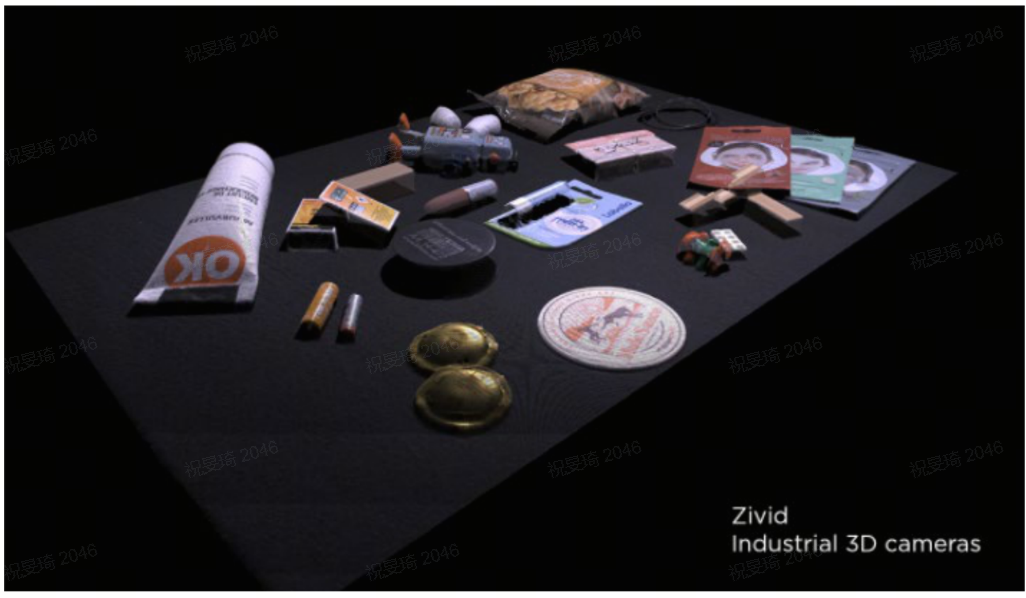
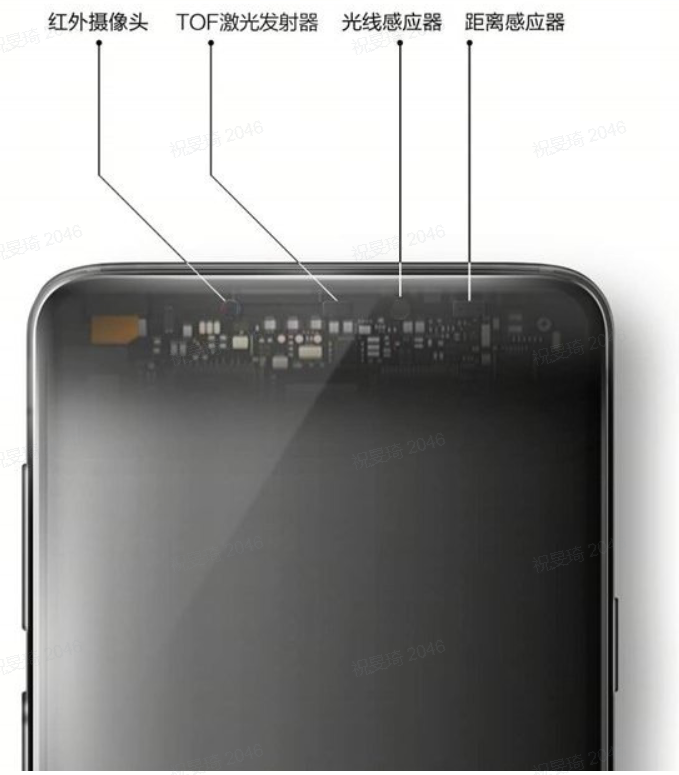
الدخن على الدخن 8شعرOppo ثم يستخدم 3D ضوء منظم في البحث العاشر . VivoشعرTOF 3D تكنولوجيا الاستشعار عن بعد ، 300 ، 000 الأشعة تحت الحمراء قياس النقاط . فعالية عمق المعلومات من توف هو 10 مرات أكثر من ضوء منظم ، بالإضافة إلى كمية أعلى من المعلومات ، مسافة العمل من توف هو أيضا أعلى من ضوء منظم ، واستخدام مسافة تصل إلى 3 أمتار ، تصل إلى ثلاثة أضعاف هذا الأخير .
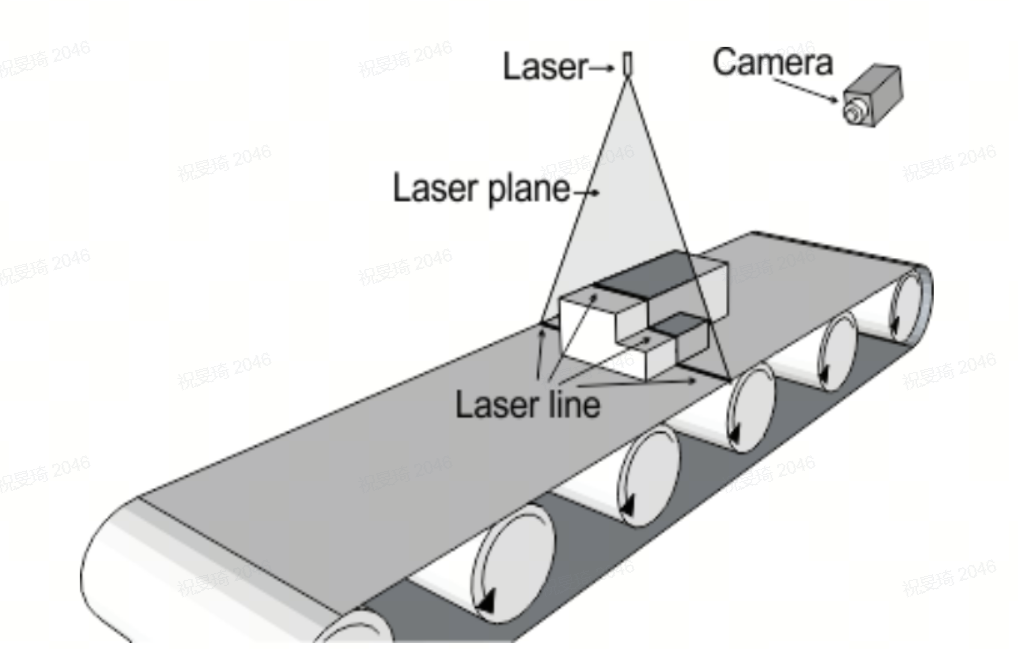
مثلث الليزر
الليزر التثليث هو طريقة قياس عدسة الكاميرا و الليزر في زاوية معينة ، مصدر ضوء الليزر المتوقع على سطح الكائن تحت الاختبار ، وتوليد صورة ظلية على سطح الكائن تحت الاختبار . هذا الأسلوب يقيس الانحراف الهندسي من خط ، والتي هي ذات الصلة إلى ارتفاع الجسم . هو أحد الأبعاد تكنولوجيا التصوير على أساس موضوع المسح الضوئي . اعتمادا على المسافة بين الليزر الارسال و قياس الجسم ، نقطة الليزر سوف تظهر في مواقع مختلفة في مجال الرؤية من الكاميرا . مثلث يتكون من نقطة الليزر ، الكاميرا ، ليزر باعث ، لذلك غالبا ما تسمى تقنية التثليث . هذه التكنولوجيا هي حساسة منظم أو معقدة السطوح ، وبعض خطوط الليزر لا يمكن أن تنعكس على الكاميرا بسبب انسداد عندما يكون الكائن هو قياس عالية جدا .
حسب زاوية العلاقة بين الحادث شعاع ضوء السطح الطبيعي قياس الجسم ، ليزر التثليث يمكن تقسيمها إلى نوعين : مائل و مستقيم . زاوية بين شعاع الحادث و خط عادي من سطح الكائن هو 0 . زاوية مائلة بين شعاع الحادث و سطح الجسم الطبيعي هو أكثر من 0 . ترتيب مشترك مباشرة و مائلة كما هو مبين أدناه :
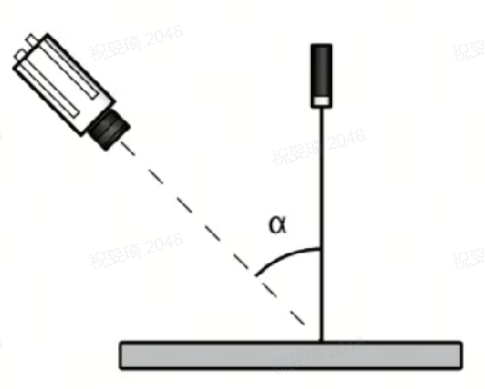
مباشرة من نوع

نوع مائل
مبدأ الليزر التثليث هو عرض في هذه الورقة .

الأحمر ، الأخضر والأزرق الخطوط المنقطة في الصورة أعلاه تشير إلى أن الضوء المنعكس من مسافات مختلفة سوف المشروع إلى مواقع مختلفة على سطح الكاميرا ، والتي سوف تحسب المسافة بين أجهزة الاستشعار سطح الكائن تحت الاختبار . الاختلاف في المسافة العمودية د سوف يؤدي إلى تغيير في التصوير موقف د . يمكننا أن نرى أن قياس مدى ودقة هذه التكنولوجيا مقيدة بعضها البعض . أعلى دقة يعني أصغر تغيير المسافة العمودية التي تنعكس على صورة الطائرة من الكاميرا . في هذه الطريقة ، مجموعة متنوعة من المواقع المستهدفة يجب أن تكون محدودة . مع زيادة عمق الهدف ، فإنه سيتم قريبا تجاوز البعد المادي من كاميرا التصوير الاستشعار . في تصميم محددة من النظام البصري ، يجب أن توازن بين قياس مدى دقة القياس وفقا لمتطلبات القياس ، من أجل تحقيقممتازتأثير .
الكاميرا على أساس تثليث الليزر يتكون أساسا من ليزر ديود ( دينار ) ، تلاقي عدسة ، عدسة الاستقبال ، صورة الاستشعار ، وحدة معالجة الإشارات . مسار الضوء على وجه التحديد كما هو مبين أدناه :

س يمثل إزاحة سطح الكائن إلى الطائرة المرجعية الأولية
س ' يمثل إزاحة الكائن على صورة الاستشعار
د = زاوية بين شعاع الليزر و المحور البصري من تلقي عدسة
يمثل زاوية بين المحور البصري من العدسة المستقبلة و سطح التصوير الاستشعار
ل يدل على المسافة بين سطح الكائن و تلقي العدسة
ل ' يشير إلى المسافة بين العدسة المستقبلة وصورة الاستشعار .
باستخدام مبدأ مثلثات مماثلة ، يمكننا الحصول على ما يلي :

| مباشرة من نوع | نوع مائل | |
| مزايا |
|
|
| عيب |
|
|
الليزر التثليث عالية جدا القرار ودقة القياس ، القرار يمكن أن تمتد إلى ملليمتر ميكرون المستوى ، ولكن في التطبيق العملي من الكاميرا و مصدر ضوء الليزر مسافة عرضية محدودة ، وقياس الوقت أطول ، فقط مناسبة لقياس مسافة قصيرة . على الرغم من أن زيادة زاوية شملت بين المحور البصري و الليزر الطائرة يمكن أن تزيد من z-axis القرار ، ولكن مع زيادة زاوية شملت ثيتا ، ظاهرة التظليل البصري سوف تصبح أكثر وضوحا ، لا سيما عندما يكون سطح الجسم متموجة و محدب ، هناك بعض التظليل في هذا الهيكل : المنطقة التي لا يمكن أن تكون مضاءة بواسطة خط الليزر يسمى الظل ، المنطقة التي لا يمكن أن تعكس ضوء الكاميرا تسمى المنطقة العمياء .
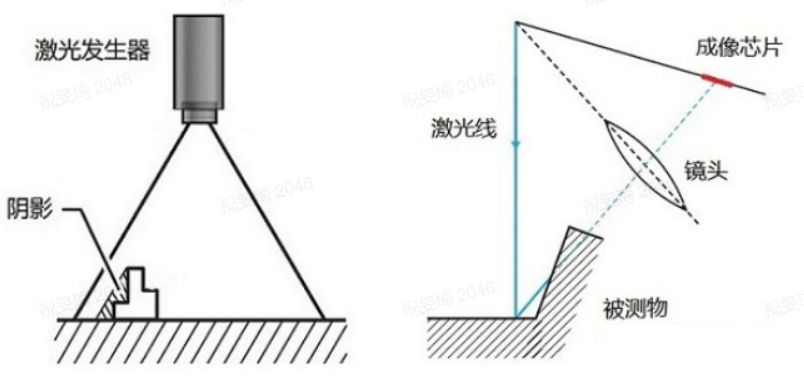
إذا كان سطح الجسم غير موحدة ، قد يكون هناك انعكاس متعددة بالإضافة إلى التظليل البصري .
كما هو مبين في الشكل التالي ، الضوء 1 يحدث على سطح الجسم第1الضوء 2 هو انعكاس الضوء الحادث الثاني على سطح الكائن ، واثنين من أشعة الضوء في التصوير على مواقع مختلفة .

كما هو مبين في الشكل التالي ، الأحمر الحادث الضوء ينعكس مرتين على سطح الجسم ، واثنين من أشعة الضوء في نفس الموقف من التصوير على الكاشف .

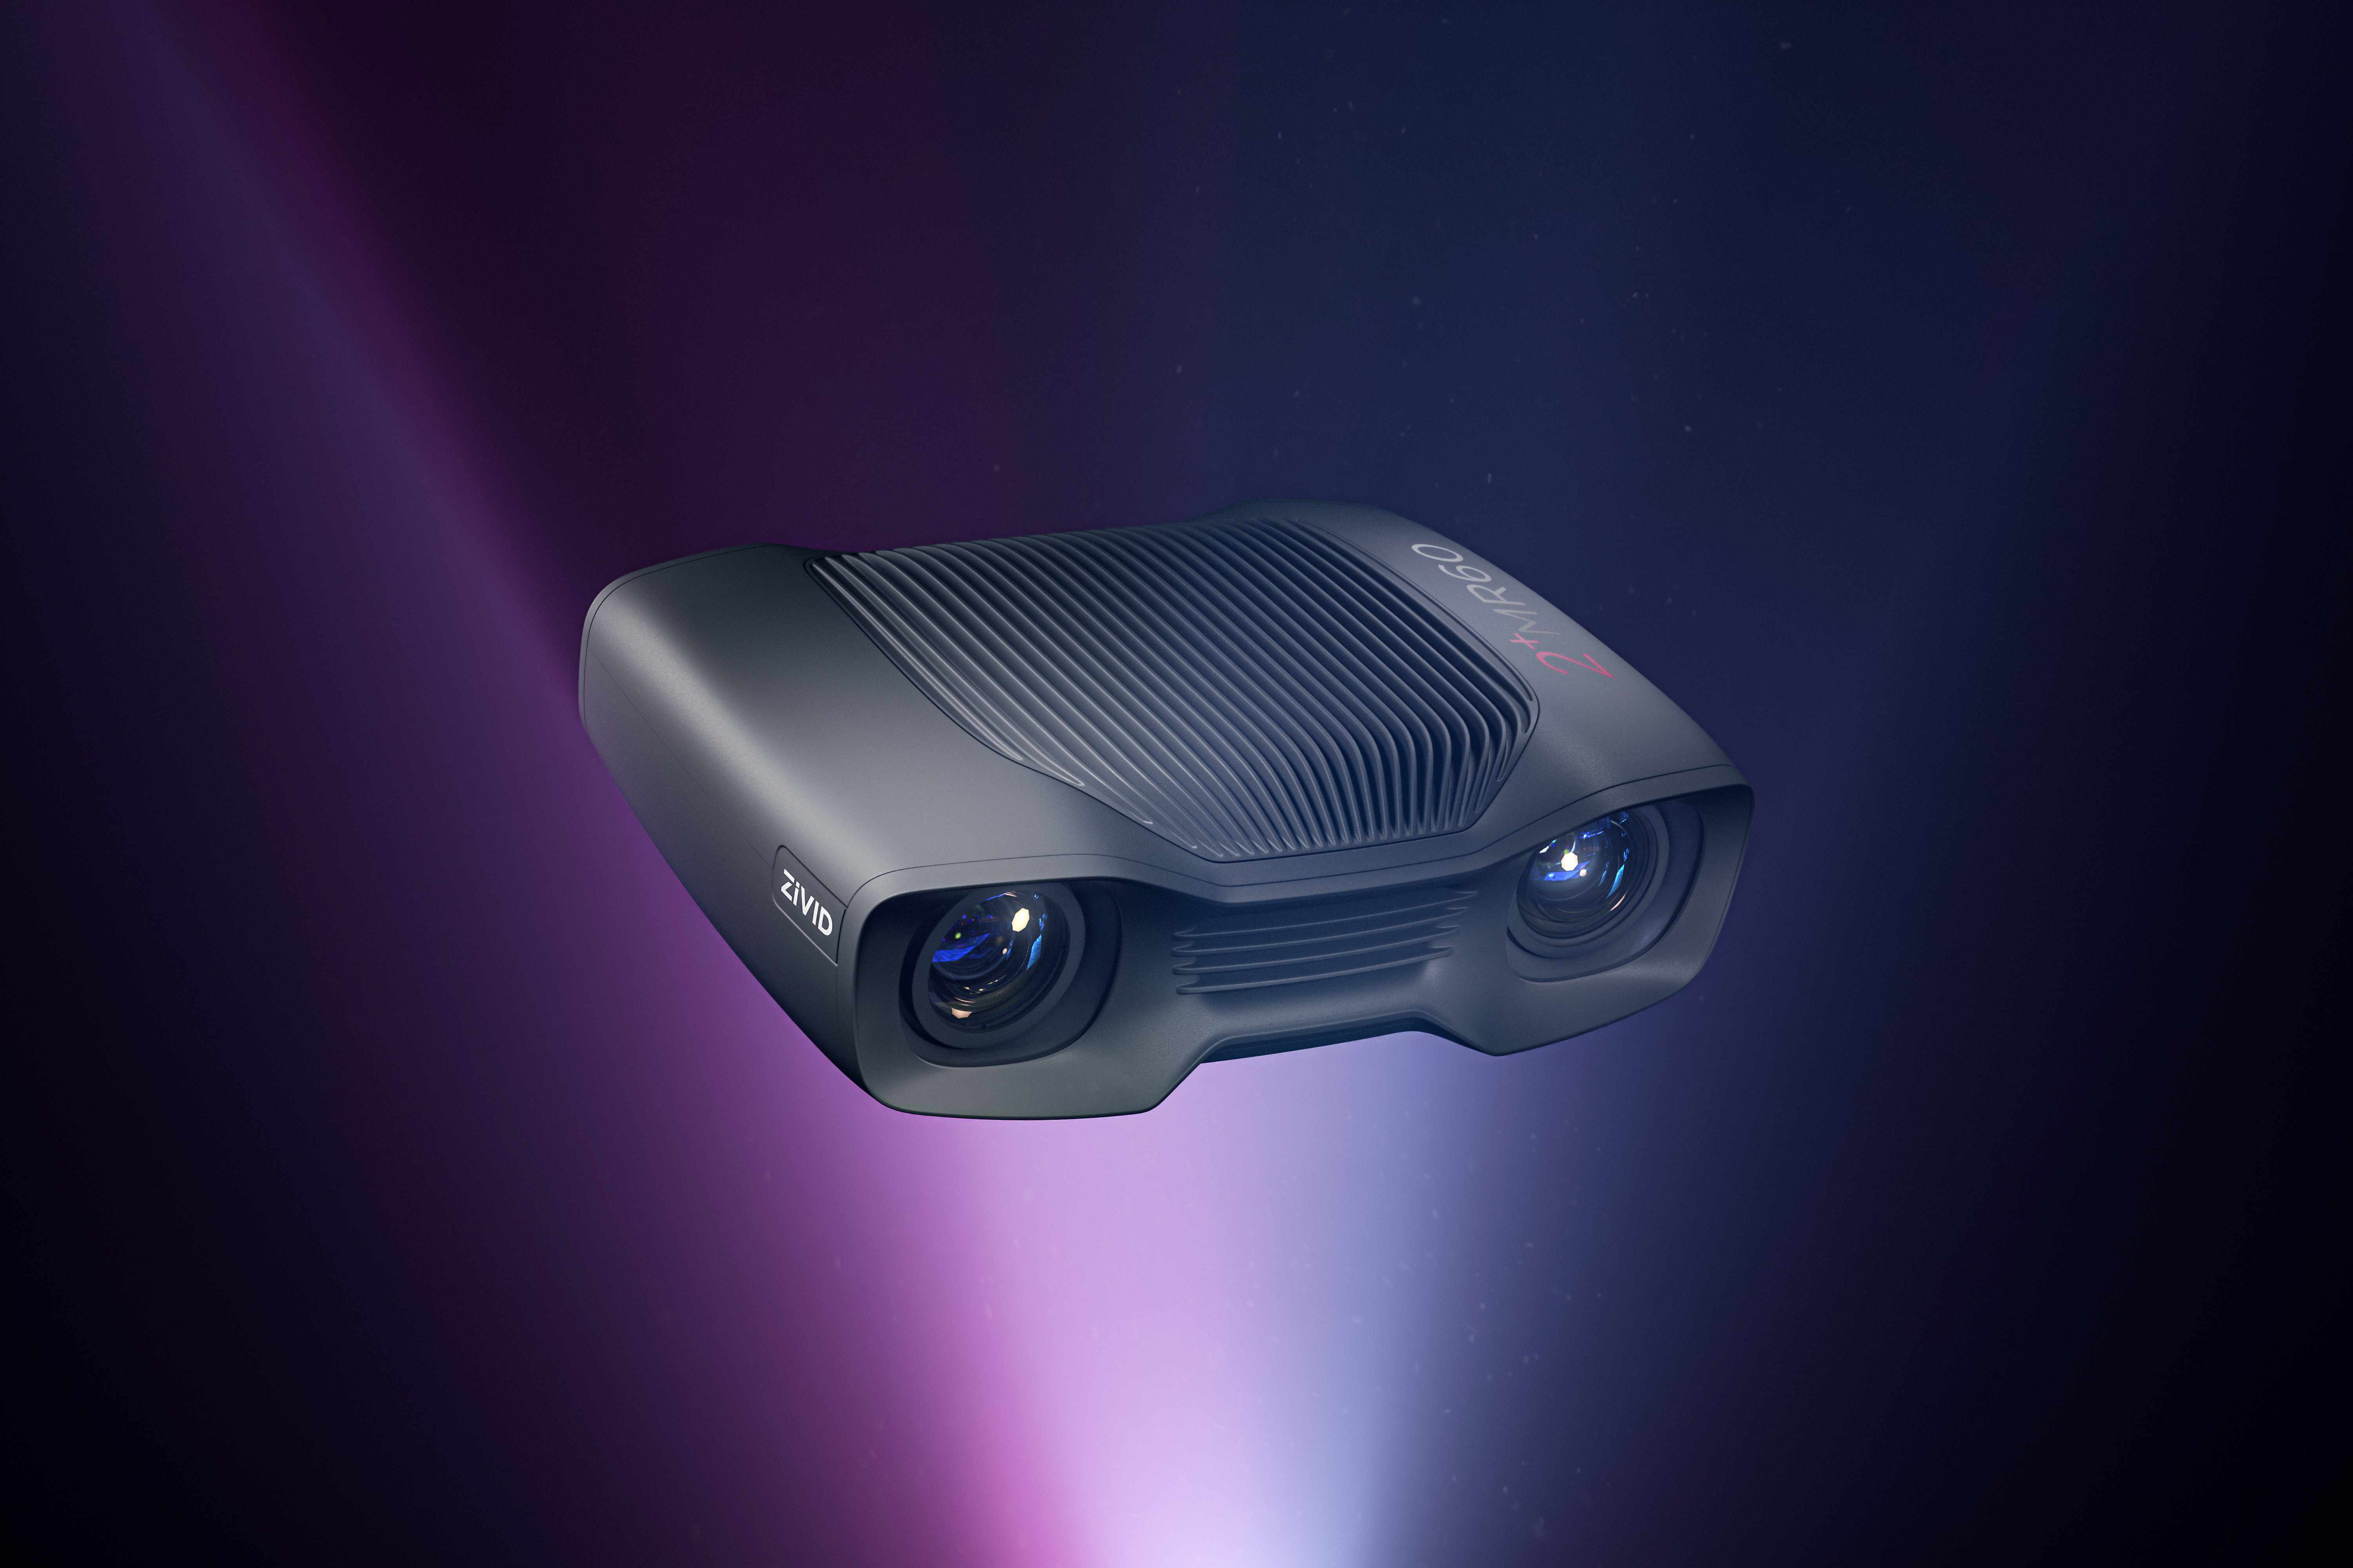
زيفيد 2+ M60
هاو اي سمارت بروكسي زيفيد 2 + M60عالية الدقة كاميرا ثابتة 3D + 2D الروبوتعاليالتطبيق . هذه الكاميرا هي واحدة من الأكثر وضوحا و كثافة سحابة نقطة في zivid كاميرا ثلاثية الأبعاد ، والتي يمكن التقاط ما يصل إلى 5000 نقطة لكل سنتيمتر مربع ، مع دقة الأبعاد أكثر من 99.8 في المائة ، وجميع الكائنات التي يمكن عرضها في شكلها الحقيقي . فإنه يمكن بسهولة مراقبة كل التفاصيل ، وميزات ، والعيوب من أجل الكشف عن الجودة والدقة والبراعة العامة المهمة . الأكثر إثارة للإعجاب نقطة قليلة يتم التقاطها في غضون 100 ميلي ثانية .
حول منظمة العفو الدولية هاو
هاو منظمة العفو الدولية الاستخبارات الألمانية زيفيد في الصين في مجال الرؤية ثلاثية الأبعاد المهنية وكلاء .
هاو منظمة العفو الدولية الذكية تركز على توفير رؤية ثلاثية الأبعاد آلة الحل الشامل ، وتعزيز مستوى التصنيع الصينية الذكية ورفع مستوى الصناعة !
في الوقت الحاضر ، لدينا مجموعة من جودة عالية 3D آلة الرؤية تطبيق خوارزمية البحث والتطوير المهندسين والمهندسين ، مع رؤية كاملة آلة تقييم المشروع والقدرة على تطوير خوارزمية الأساسية القدرة . لدينا آلة 3D الرؤية حل متكامل في البطارية ، صناعة السيارات ، والالكترونيات الاستهلاكية ، الأجهزة المنزلية الكهربائية البيضاء ، والسكك الحديدية وغيرها من مجالات التنفيذ الناجح ، وتراكمت لديها ثروة من آلة 3D الرؤية تطبيق المشروع وتطوير البرمجيات الخبرة !
هاو منظمة العفو الدولية المنتجات الرئيسية : 3D آلة الرؤية حل متكامل ، بما في ذلك هيكل ضوء 3D كاميرا ، كاميرا ليزر خط المسح الضوئي ، سيك 3D خط ليزر الاستشعار كفاف ، TOF الكاميرا ، عالية الدقة 3D نظام القياس ، نظام التوجيه البصري لتحديد المواقع ، المختلين الاستيلاء على النظام ، وما إلى ذلك ، يمكن تحقيق التسطيح ، فرق الارتفاع ، وقياس الموقف ، مقعرة محدبة عيب الكشف ، الكشف عن المسار ، دليل البصرية الروبوت طحن ، دليل البصرية الروبوت لتحديد المواقع العامة الشغل المختلين الاستيلاء على وظائف .